

 4 / 23

equivalent points to the same value. This fact facilitates description of
the trajectories generated on
S
3
by solutions to equation (1). To be more
precise, by their restrictions on the intervals where some derivative has
constant sign.
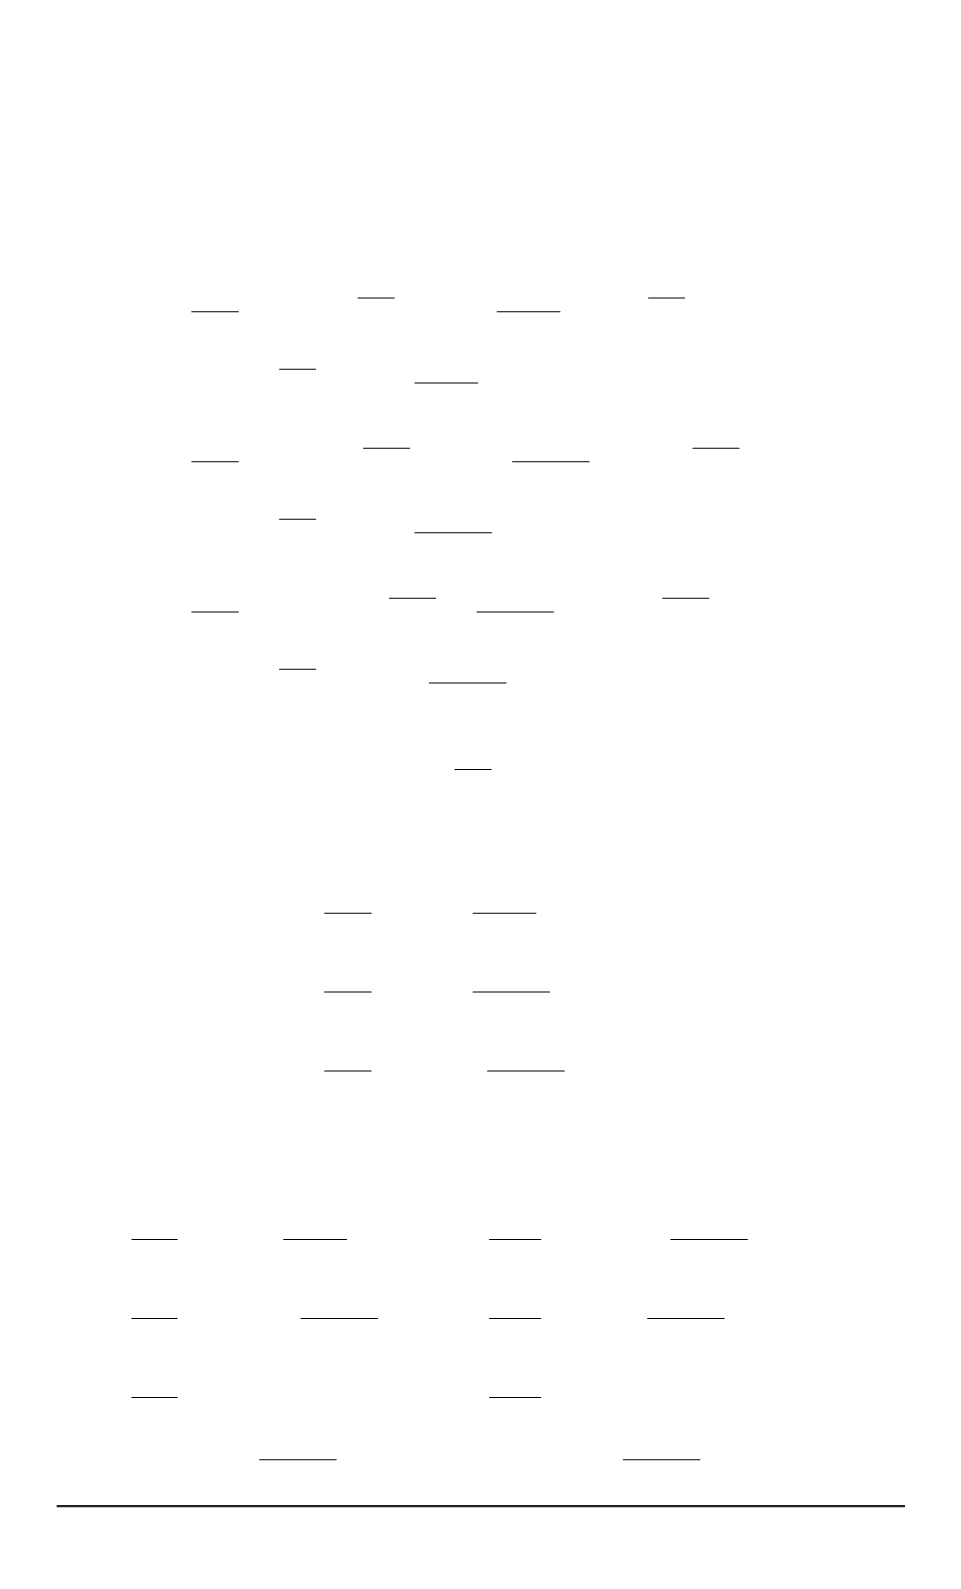
E.g., when a solution is positive, the trajectory generated can be
described by the following differential equations:
du
+
1
dx
=
y
00
|
y
|
−
k
+3
4
sgn
y
−
k
+ 3
4
y
0
2
|
y
|
−
k
+7
4
=
=
|
y
|
k
−
1
4
u
+
2
−
k
+ 3
4
u
+2
1
;
du
+
2
dx
=
y
000
|
y
|
−
2
k
+2
4
sgn
y
−
2
k
+ 2
4
y
0
y
00
|
y
|
−
2
k
+6
4
=
=
|
y
|
k
−
1
4
u
+
3
−
2
k
+ 2
4
u
+
1
u
+
2
;
du
+
3
dx
=
−
p
0
|
y
|
k
−
3
k
+1
4
−
3
k
+ 1
4
y
0
y
000
|
y
|
−
3
k
+5
4
=
=
|
y
|
k
−
1
4
−
p
0
−
3
k
+ 1
4
u
+
1
u
+
3
.
Parameterizing it by
t
u
=
x
Z
x
0
|
y
|
k
−
1
4
dx,
we obtain its internal description
in terms of
u
+
j
:
du
+
1
dt
u
=
u
+
2
−
k
+ 3
4
u
+2
1
;
du
+
2
dt
u
=
u
+
3
−
2
k
+ 2
4
u
+
1
u
+
2
;
du
+
3
dt
u
=
−
p
0
−
3
k
+ 1
4
u
+
1
u
+
3
.
The same equations appear for
(
u
−
1
, u
−
2
, u
−
3
)
.
Similar calculations yield
equations for other charts:
dv
±
0
dt
v
= 1
−
4
k
+ 3
v
±
0
v
±
2
;
dv
±
2
dt
v
=
v
±
3
−
2
k
+ 2
k
+ 3
v
±
2
2
;
dv
±
3
dt
v
=
−
p
0
v
±
0
k
sgn
v
±
0
−
−
3
k
+ 1
k
+ 3
v
±
2
v
±
3
,
dw
±
0
dt
w
=
w
±
1
−
4
2
k
+ 2
w
±
0
w
±
3
;
dw
±
1
dt
w
= 1
−
k
+ 3
2
k
+ 2
w
±
1
w
±
3
;
dw
±
3
dt
w
=
−
p
0
w
±
0
k
sgn
w
±
0
−
−
3
k
+ 1
2
k
+ 2
w
±
2
3
,
6
ISSN 1812-3368. Вестник МГТУ им. Н.Э. Баумана. Сер. “Естественные науки”. 2015. № 2